En matemáticas una aplicación lineal, es una aplicación entre dos espacios vectoriales, que preserva las operaciones de adición de vectores y multiplicación por un escalar.
Sean \({\displaystyle V}\) y \({\displaystyle W}\) espacios vectoriales sobre el mismo cuerpo \({\displaystyle K}\), aunque en nuestro caso este cuerpo será \(\mathbb{R}\). Una aplicación \({\displaystyle f}\) de \({\displaystyle V}\) en \({\displaystyle W}\), es decir, \({\displaystyle f:V\to W}\), es una transformación lineal si para todo par de vectores \({\displaystyle u,v\in V}\) y para todo escalar \({\displaystyle k\in \mathbb{R}}\), se satisface que:
- \({\displaystyle f(u+v)=f(u)+f(v)\,}\)
- \({\displaystyle f(ku)=kf(u)\,}\).
Así, por ejemplo, podemos definir la aplicación \(\Phi:\mathbb{R}^2\to \mathbb{R}^3\), dada por \(\Phi(x,y)=(x,y,0)\), que es lineal. Las propiedades que cumple \(\Phi\) implican que \(\mathbf{Im}\Phi\) es un subespacio vectorial isomorfo a \(\mathbb{R}^2\) y contenido en \(\mathbb{R}^3\); es decir, \(|\mathbb{R}^2|<|\mathbb{R}^3|\).
Ejercicio: Sea \(\mathbf{det}:\mathcal{M}_n\to\mathbb{R}\) que a cada matriz \(A\in\mathcal{M}_n\) le hace corresponder su determinante, \(\mathbf{det}(A)=|A|\). Probar si es lineal.
Ejercicio: Sea \(\mathbf{tr}:\mathcal{M}_n\to\mathbb{R}\) que a cada matriz \([a_{ij}]\in\mathcal{M}_n\) le hace corresponder su traza, \(\mathbf{tr}([a_{ij}])=\sum_{i=1}^na_{ii}\). Probar si es lineal.
Otra aplicación lineal muy interesante es la que nos relaciona el conjunto de las matrices con las n-tuplas reales. Así la aplicación de \(\Phi:\mathcal{M}_{n\times m}(\mathbb{R})\to \mathbb{R}^{n}\times \overset{m}{\cdots}\times\mathbb{R}^{n}\), ofrece la posibilidad de trabajar las columnas de una matriz como vectores reales.
Además, toda aplicación lineal tiene asociada una matriz, de modo que si \(f:\mathbb{R}^n\to \mathbb{R}^m\), tal que \[f(x_1,x_2,\ldots,x_n)=(y_1,y_2,\ldots,y_m),\] será
\[\mathbf{M}_f \begin{bmatrix}x_1\\ x_2\\ \vdots\\ x_n\end{bmatrix}=\begin{bmatrix}y_1\\ y_2\\ \vdots\\ y_m\end{bmatrix}.\]
De este modo vemos que la imagen de un vector por una aplicación es el producto de una matriz por el vector. Así se facilita el cálculo de operaciones.
Proposición: Sea \(f:\mathbb{R}^n\to \mathbb{R}^m\) una aplicación lineal y \(B=\{\mathbf{v}_1,\mathbf{v}_2,\ldots,\mathbf{v}_n\}\) una base de \(\mathbb{R}^n\). Entonces, la columna \(i\) de \(\mathbf{M}_f\) será \(f(\mathbf{v}_i)\).
Ejercicio: ¿Cuál es la matriz asociada a la aplicación lineal: \(f(x,y,z)=(2x-y,x-z,y+2z)\)
La matriz asociada a una aplicación lineal dependerá de la base que elijamos del espacio vectorial. Salvo que digamos lo contrario, siempre nos referiremos con matriz asociada, o matriz canónica, a la matriz asociada respecto de la base canónica del espacio vectorial.
Ejercicio: ¿Cuál es el determinante de la matriz canónica de la aplicación lineal: \(f(x,y,z)=(x-2z,y-3z,2z)\)
Dada una aplicación lineal, \(f\), se define el núcleo (ker) y la imagen (Im) de \(f:V\to W\) como:
- \(\mathbf{ker}(f)=\{\,v\in V:f(v)=0_W\,\}\)
- \(\mathbf{Im}(f)=\{\,w\in W: \exists v\in V:f(v)=w\,\}\)
Estas definiciones son muy importantes; por ejemplo, porque son la base de los sistemas de ecuaciones.
Ejercicio: Sea \(f(x,y,z)=(2x-y,x-z,y+2z)\), determinar \(\mathbf{ker}(f)\)
Dos resultados muy útiles:
Proposición: \(dim(\mathbf{Im}(f))=\mathbf{rank}(\mathbf{M}_f)\)
Es decir, para obtener \(\mathbf{Im}(f)\), basta con determinar el rango de la matriz asociada y elegir un número igual al rango, de vectores columna de la matriz, linealmente independientes. Dicho subconjunto formará una base de \(\mathbf{Im}(f)\)
Ejercicio: Sea \(f(x,y)=(2x-y,x-y,y)\), determinar una base de \(\mathbf{Im}(f)\)
Corolario: Sea \(\mathbf{Im}(f)=\mathbf{Gen}\{\vec{v}_1,\vec{v}_2,\ldots,\vec{v}_r\}\), vectores linealmente independientes. Entonces \(\vec{u}\in\mathbf{Im}(f)\Leftrightarrow \mathbf{rank}(\vec{v}_1,\vec{v}_2,\ldots,\vec{v}_r,\vec{u})=r \)
Esto nos permite deducir si un vector pertenece a la imagen.
Ejercicio: Sea \(f(x,y,z,t)=(2x-y+t,x-z-t,x+y+2z-2t)\), determinar si \([1,0,3]\in\mathbf{Im}(f)\)
Ejercicio: Sea \(f(x,y,z)=(2x-y,x-z,x+y+2z,2y-z)\), determinar si \([1,0,3,-1]\in\mathbf{Im}(f)\)
Así, definimos el rango de una aplicación lineal como el rango de su matriz asociada: \(\mathbf{rank}(f)=\mathbf{rank}(\mathbf{M}_f)\)
Ejemplos
Veamos unos ejemplos de cómo actuamos para resolver los ejercicios:
Ejemplo 1
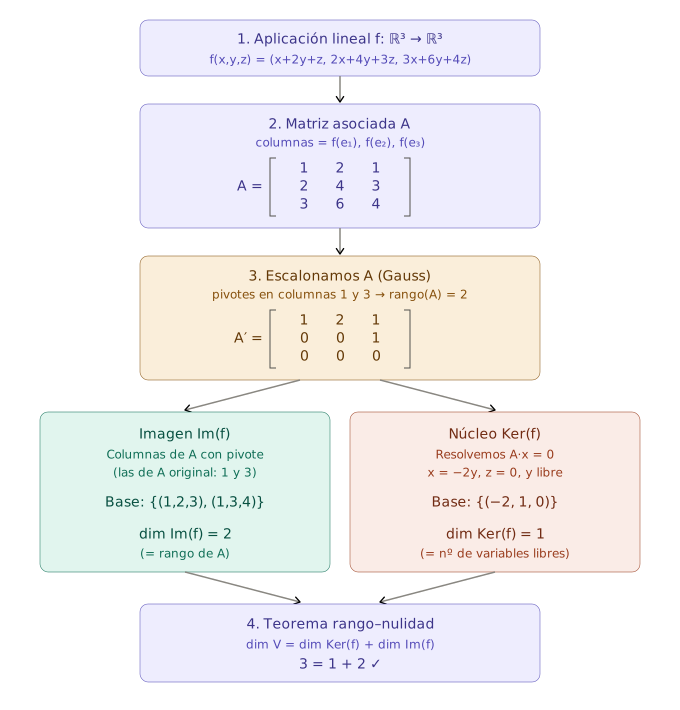
Podemos ver que:
- La imagen no es todo ℝ³. Como rango(A) = 2 < 3, \(\mathbf{Im}(f)\) es un plano de ℝ³.
- El núcleo tiene dimensión 1. Hay una variable libre (y), así que la base del núcleo tiene un vector.
- El teorema se aplica sobre el espacio de partida. La suma es 3 = 1 + 2, donde 3 es la dimensión de ℝ³.
Ejemplo 2
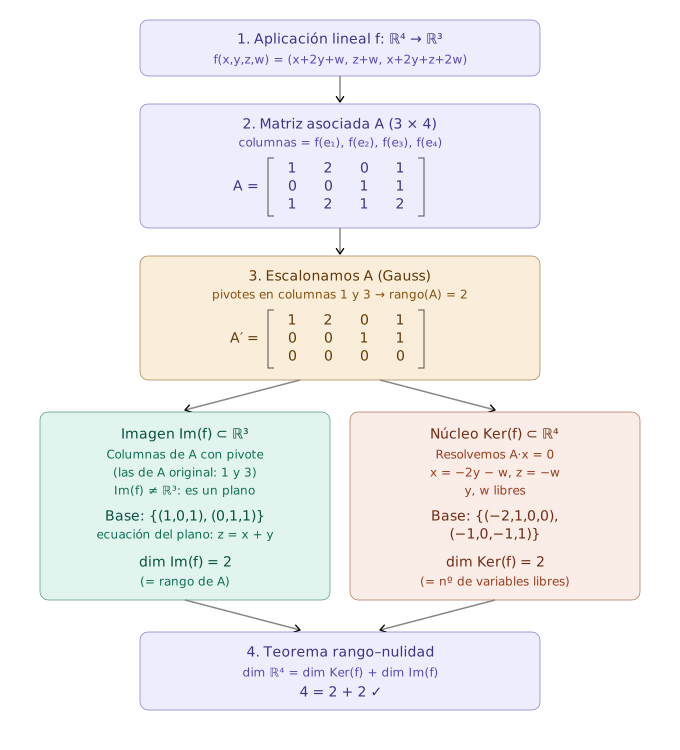
Observemos:
- La imagen no es todo ℝ³. Como rango(A) = 2 < 3, \(\mathbf{Im}(f)\) es un plano de ℝ³ (el de ecuación z = x + y). Es un buen momento para recordar que el rango nunca supera el número de filas ni el de columnas.
- El núcleo tiene dimensión mayor que 1. Hay dos variables libres (y, w), así que la base del núcleo tiene dos vectores y viven en ℝ⁴, el espacio de partida.
- El teorema se aplica sobre el espacio de partida. La suma es 4 = 2 + 2, donde 4 es el número de columnas de A, no la dimensión de ℝ³.
Ejemplo 3
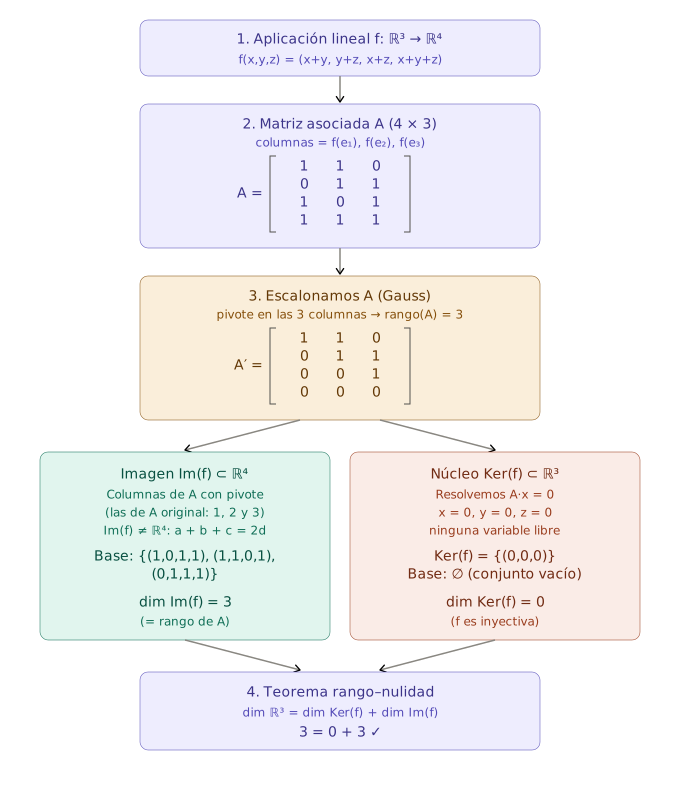
Lo que aporta frente los dos anteriores:
- Núcleo trivial. Hay pivote en las tres columnas, así que no queda ninguna variable libre. \(\mathbf{Ker}(f)\) = {0}, su base es el conjunto vacío y \(\mathbf{dim}\,\mathbf{Ker}(f)\) = 0.
- Inyectividad. Como el núcleo es trivial, f es inyectiva. Conviene enlazarlo con la regla general: f es inyectiva ⇔ \(\mathbf{Ker}(f)\) = {0} ⇔ rango(A) = nº de columnas.
- La imagen sigue sin ser todo el espacio de llegada. \(\mathbf{dim}\, \mathbf{Im}(f)\) = 3 < 4, así que f no es sobreyectiva. \(\mathbf{Im}(f)\) es un hiperplano de ℝ⁴; en el esquema, (a, b, c, d) son las coordenadas de ℝ⁴ y la ecuación del hiperplano es a + b + c = 2d.
- El teorema se cumple de forma extrema: 3 = 0 + 3.
Aplicación
A continuación, tenéis un documento con el planteamiento de un problema aplicado a la biotecnología (Mapeo Metabólico), donde, mediante una transformación (aplicación lineal), podemos modelar cuantitativamente el sistema de nutrientes del biorreactor para la producción de una proteína biofarmacéutica, junto con su solución detallada paso a paso:
Bibliografía
- Capítulo 2 de Álgebra lineal y sus aplicaciones. 5º edición, David C. Lay. Pearson. 2016.
| Ejercicio: La matriz \(\begin{bmatrix}1&0&0\\0&1&-2\\ 0&1&-1\end{bmatrix}\), es la matriz asociada a la aplicación: |
La solución se mostrará más adelante.