Saltar al contenido

Diario de clases

Clases de Jesús Soto

Menú
  • Home
  • Equation Editor
  • Generador de tablas
Menú

MathBio: Aplicaciones lineales

Posted on 7 de octubre de 2026

En matemáticas una aplicación lineal, es una aplicación entre dos espacios vectoriales, que preserva las operaciones de adición de vectores y multiplicación por un escalar.

Sean \({\displaystyle V}\) y \({\displaystyle W}\) espacios vectoriales sobre el mismo cuerpo \({\displaystyle K}\), aunque en nuestro caso este cuerpo será \(\mathbb{R}\). Una aplicación \({\displaystyle f}\) de \({\displaystyle V}\) en \({\displaystyle W}\), es decir, \({\displaystyle f:V\to W}\), es una transformación lineal si para todo par de vectores \({\displaystyle u,v\in V}\) y para todo escalar \({\displaystyle k\in \mathbb{R}}\), se satisface que:

  • \({\displaystyle f(u+v)=f(u)+f(v)\,}\)
  • \({\displaystyle f(ku)=kf(u)\,}\).

Así, por ejemplo, podemos definir la aplicación \(\Phi:\mathbb{R}^2\to \mathbb{R}^3\), dada por \(\Phi(x,y)=(x,y,0)\), que es lineal. Las propiedades que cumple \(\Phi\) implican que \(\mathbf{Im}\Phi\) es un subespacio vectorial isomorfo a \(\mathbb{R}^2\) y contenido en \(\mathbb{R}^3\); es decir, \(|\mathbb{R}^2|<|\mathbb{R}^3|\).

Ejercicio: Sea \(\mathbf{det}:\mathcal{M}_n\to\mathbb{R}\) que a cada matriz \(A\in\mathcal{M}_n\) le hace corresponder su determinante, \(\mathbf{det}(A)=|A|\). Probar si es lineal.

Consideremos las dos matrices \(\begin{bmatrix}1&0\\0&0 \end{bmatrix}\) y \(\begin{bmatrix}0&0\\0&1 \end{bmatrix}\). Por la aplicación \(\mathbf{det}()\), es
\[
\mathbf{det}\left(\begin{bmatrix}1&0\\0&0 \end{bmatrix}+\begin{bmatrix}0&0\\0&1 \end{bmatrix}\right)=\mathbf{det}\left(\begin{bmatrix}1&0\\0&1 \end{bmatrix}\right)=\begin{vmatrix}1&0\\0&1 \end{vmatrix}=1.
\]

Ahora,
\[
\mathbf{det}\left(\begin{bmatrix}1&0\\0&0 \end{bmatrix}\right)+\mathbf{det}\left(\begin{bmatrix}0&0\\0&1 \end{bmatrix}\right)=\begin{vmatrix}1&0\\0&0 \end{vmatrix}+\begin{vmatrix}0&0\\0&1 \end{vmatrix}=0.
\]
Por tanto,
\[
\mathbf{det}\left(\begin{bmatrix}1&0\\0&0 \end{bmatrix}+\begin{bmatrix}0&0\\0&1 \end{bmatrix}\right)\neq\mathbf{det}\left(\begin{bmatrix}1&0\\0&0 \end{bmatrix}\right)+\mathbf{det}\left(\begin{bmatrix}0&0\\0&1 \end{bmatrix}\right).
\]
Así pues, la aplicación no puede ser lineal.


Ejercicio: Sea \(\mathbf{tr}:\mathcal{M}_n\to\mathbb{R}\) que a cada matriz \([a_{ij}]\in\mathcal{M}_n\) le hace corresponder su traza, \(\mathbf{tr}([a_{ij}])=\sum_{i=1}^na_{ii}\). Probar si es lineal.

Consideremos las dos matrices \(\begin{bmatrix}a_{11}&a_{12}\\ a_{21}&a_{22} \end{bmatrix}\) y \(\begin{bmatrix}b_{11}&b_{12}\\ b_{21}&b_{22} \end{bmatrix}\). Por la aplicación \(\mathbf{tr}()\), es
\[\begin{align*}
\mathbf{tr}\left(\begin{bmatrix}a_{11}&a_{12}\\ a_{21}&a_{22} \end{bmatrix}+\begin{bmatrix}b_{11}&b_{12}\\ b_{21}&b_{22} \end{bmatrix}\right)&=\mathbf{det}\left(\begin{bmatrix}a_{11}+b_{11}&a_{12}+b_{12}\\ a_{21}+b_{21}&a_{22}+b_{22}\end{bmatrix}\right)\\
&=(a_{11}+b_{11})+(a_{22}+b_{22})\\
&=(a_{11}+a_{22})+(b_{11}+b_{22})\\
&=\mathbf{tr}\left(\begin{bmatrix}a_{11}&a_{12}\\ a_{21}&a_{22} \end{bmatrix}\right)+\mathbf{tr}\left(\begin{bmatrix}b_{11}&b_{12}\\ b_{21}&b_{22} \end{bmatrix}\right)
\end{align*}
\]

Además,
\[\begin{align*}
\mathbf{tr}\left(\lambda\begin{bmatrix}a_{11}&a_{12}\\ a_{21}&a_{22} \end{bmatrix}\right)&=
\mathbf{tr}\left(\begin{bmatrix}\lambda a_{11}&\lambda a_{12}\\ \lambda a_{21}&\lambda a_{22} \end{bmatrix}\right)\\
&=\lambda a_{11}+\lambda a_{22} \\
&=\lambda(a_{11}+ a_{22}) \\
&= \lambda\mathbf{tr}\left(\begin{bmatrix}a_{11}&a_{12}\\ a_{21}&a_{22} \end{bmatrix}\right)
\end{align*}
\]
Por tanto, se satisfacen las propiedades necesarias para ser lineal.


Otra aplicación lineal muy interesante es la que nos relaciona el conjunto de las matrices con las n-tuplas reales. Así la aplicación de \(\Phi:\mathcal{M}_{n\times m}(\mathbb{R})\to \mathbb{R}^{n}\times \overset{m}{\cdots}\times\mathbb{R}^{n}\), ofrece la posibilidad de trabajar las columnas de una matriz como vectores reales.

Además, toda aplicación lineal tiene asociada una matriz, de modo que si \(f:\mathbb{R}^n\to \mathbb{R}^m\), tal que \[f(x_1,x_2,\ldots,x_n)=(y_1,y_2,\ldots,y_m),\] será
\[\mathbf{M}_f \begin{bmatrix}x_1\\ x_2\\ \vdots\\ x_n\end{bmatrix}=\begin{bmatrix}y_1\\ y_2\\ \vdots\\ y_m\end{bmatrix}.\]

De este modo vemos que la imagen de un vector por una aplicación es el producto de una matriz por el vector. Así se facilita el cálculo de operaciones.

Proposición: Sea \(f:\mathbb{R}^n\to \mathbb{R}^m\) una aplicación lineal y \(B=\{\mathbf{v}_1,\mathbf{v}_2,\ldots,\mathbf{v}_n\}\) una base de \(\mathbb{R}^n\). Entonces, la columna \(i\) de \(\mathbf{M}_f\) será \(f(\mathbf{v}_i)\).

Ejercicio: ¿Cuál es la matriz asociada a la aplicación lineal: \(f(x,y,z)=(2x-y,x-z,y+2z)\)

Si consideramos la base canónica de \(\mathbb{R}^3\) y sustituimos en \(f\), tendremos \(f(1,0,0)=(2,1,0)\), \(f(0,1,0)=(-1,0,1)\) y \(f(0,0,1)=(0,-1,2)\). Luego \[M_f=\begin{bmatrix}2 & -1 & 0\\1 & 0 & -1\\0 & 1 & 2\end{bmatrix}\]

La matriz asociada a una aplicación lineal dependerá de la base que elijamos del espacio vectorial. Salvo que digamos lo contrario, siempre nos referiremos con matriz asociada, o matriz canónica, a la matriz asociada respecto de la base canónica del espacio vectorial.

Ejercicio: ¿Cuál es el determinante de la matriz canónica de la aplicación lineal: \(f(x,y,z)=(x-2z,y-3z,2z)\)

Si consideramos la base canónica de \(\mathbb{R}^3\) y sustituimos en \(f\), tendremos \(f(1,0,0)=(1,0,0)\), \(f(0,1,0)=(0,1,0)\) y \(f(0,0,1)=(-2,-3,2)\). Luego \[\begin{vmatrix}1 & 0 & -2\\0 & 1 & -3\\0 & 0 & 2\end{vmatrix}=2\]

Dada una aplicación lineal, \(f\), se define el núcleo (ker) y la imagen (Im) de \(f:V\to W\) como:

\(\mathbf{ker}(f)=\{\,v\in V:f(v)=0_W\,\}\)
\(\mathbf{Im}(f)=\{\,w\in W: \exists v\in V:f(v)=w\,\}\)

Estas definiciones son muy importantes; por ejemplo, porque son la base de los sistemas de ecuaciones.

Ejercicio: Sea \(f(x,y,z)=(2x-y,x-z,y+2z)\), determinar \(\mathbf{ker}(f)\)

Por el ejercicio anterior sabemos que \[M_f=\begin{bmatrix}2 & -1 & 0\\1 & 0 & -1\\0 & 1 & 2\end{bmatrix}.\]
Luego el núcleo vendrá determinado por \[\mathbf{ker}(f)=\left\{[x,y,z];\begin{bmatrix}2 & -1 & 0\\1 & 0 & -1\\0 & 1 & 2\end{bmatrix}\begin{bmatrix}x\\ y\\ z\end{bmatrix}=\begin{bmatrix}0\\ 0\\ 0\end{bmatrix}\right\}.\]

Dos resultados muy útiles:

Proposición: \(dim(\mathbf{Im}(f))=\mathbf{rank}(\mathbf{M}_f)\)

Es decir, para obtener \(\mathbf{Im}(f)\), basta con determinar el rango de la matriz asociada y elegir un número igual al rango, de vectores columna de la matriz, linealmente independientes. Dicho subconjunto formará una base de \(\mathbf{Im}(f)\)

Ejercicio: Sea \(f(x,y)=(2x-y,x-y,y)\), determinar una base de \(\mathbf{Im}(f)\)

Sabemos que \[M_f^t=\begin{bmatrix}2 & 1 & 0\\ -1 & -1 & 1\end{bmatrix}.\]
Como \[\mathbf{rank}\begin{bmatrix}2 & 1 & 0\\ -1 & -1 & 1\end{bmatrix}=2,\]
\(\mathbf{Im}(f)=\mathbf{Gen}\{[2,1,0],[-1,-1,1]\}\), y, por tanto, base.

Corolario: Sea \(\mathbf{Im}(f)=\mathbf{Gen}\{\vec{v}_1,\vec{v}_2,\ldots,\vec{v}_r\}\), vectores linealmente independientes. Entonces \(\vec{u}\in\mathbf{Im}(f)\Leftrightarrow \mathbf{rank}(\vec{v}_1,\vec{v}_2,\ldots,\vec{v}_r,\vec{u})=r \)

Esto nos permite deducir si un vector pertenece a la imagen.

Ejercicio: Sea \(f(x,y,z,t)=(2x-y+t,x-z-t,x+y+2z-2t)\), determinar si \([1,0,3]\in\mathbf{Im}(f)\)

Sabemos que \[M_f=\begin{bmatrix}2 & -1 & 0 & 1\\ 1 & 0 & -1 & -1\\1 & 1 & 2 & -2\end{bmatrix}.\]
Como \[\begin{vmatrix}-1 & 0 & 1\\ 0 & -1 & -1\\ 1 & 2 & -2\end{vmatrix}\neq 0,\] podemos considerar los vectores columna como base de \(\mathbf{Im}(f)\). Luego \([1,0,3]\in\mathbf{Im}(f)\) si \[\mathbf{rank}\begin{bmatrix}-1 & 0 & 1 & 1\\ 0 & -1 & -1 & 0\\ 1 & 2 & -2 & 3\end{bmatrix}=3\]

Ejercicio: Sea \(f(x,y,z)=(2x-y,x-z,x+y+2z,2y-z)\), determinar si \([1,0,3,-1]\in\mathbf{Im}(f)\)

Sabemos que \[M_f=\begin{bmatrix}2 & -1 & 0\\1 & 0 & -1\\1 & 1 & 2\\0 & 2 & -1\end{bmatrix}.\] El rango de la matriz es 3, luego los vectores columna forman una base de \(\mathbf{Im}(f)\). Para saber si \([1,0,3,-1]\in\mathbf{Im}(f)\) es suficiente verificar \[\mathbf{rank}\begin{bmatrix}2 & 1 & 1 & 0\\
-1 & 0 & 1 & 2\\0 & -1 & 2 & -1\\ 1&0&3&-1\end{bmatrix}=3\]

Así, definimos el rango de una aplicación lineal como el rango de su matriz asociada: \(\mathbf{rank}(f)=\mathbf{rank}(\mathbf{M}_f)\)

Ejemplos

Veamos unos ejemplos de cómo actuamos para resolver los ejercicios:

Ejemplo 1
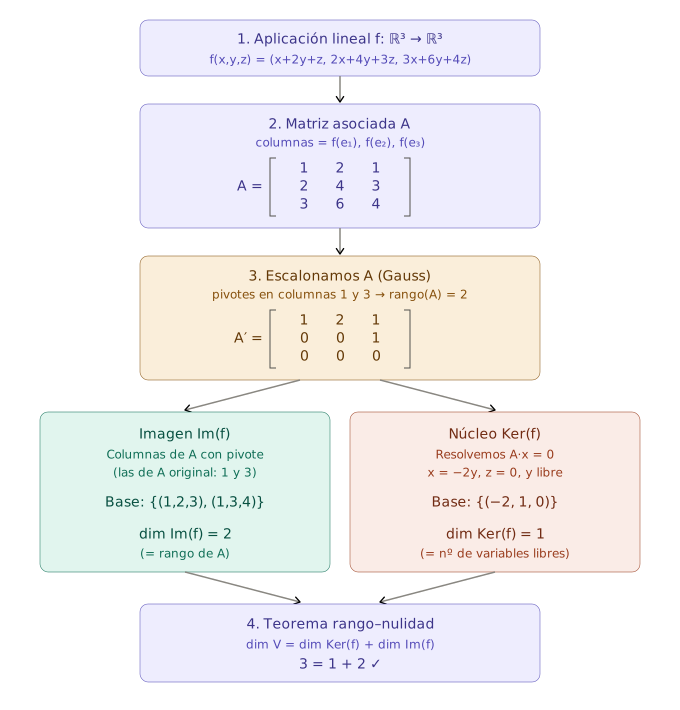
Podemos ver que:

  • La imagen no es todo ℝ³. Como rango(A) = 2 < 3, \(\mathbf{Im}(f)\) es un plano de ℝ³.
  • El núcleo tiene dimensión 1. Hay una variable libre (y), así que la base del núcleo tiene un vector.
  • El teorema se aplica sobre el espacio de partida. La suma es 3 = 1 + 2, donde 3 es la dimensión de ℝ³.

Ejemplo 2
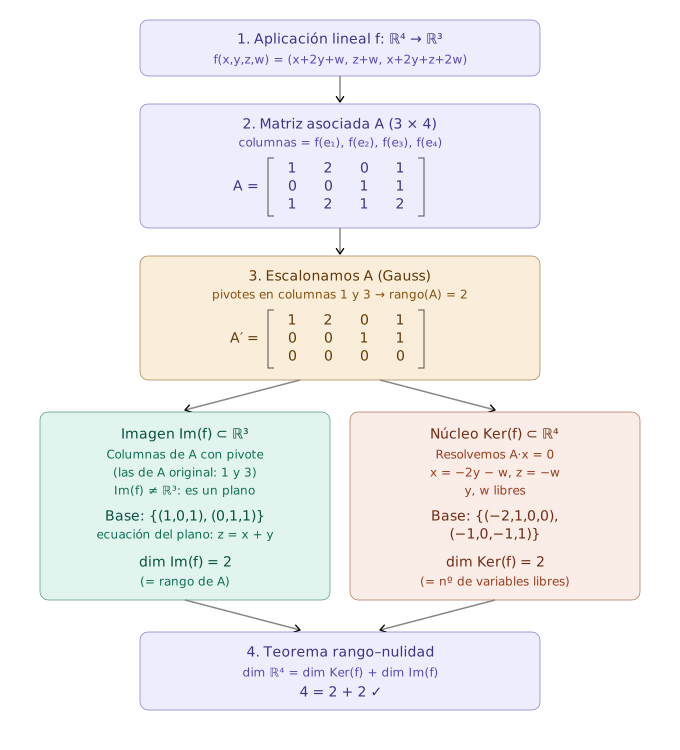
Observemos:

  • La imagen no es todo ℝ³. Como rango(A) = 2 < 3, \(\mathbf{Im}(f)\) es un plano de ℝ³ (el de ecuación z = x + y). Es un buen momento para recordar que el rango nunca supera el número de filas ni el de columnas.
  • El núcleo tiene dimensión mayor que 1. Hay dos variables libres (y, w), así que la base del núcleo tiene dos vectores y viven en ℝ⁴, el espacio de partida.
  • El teorema se aplica sobre el espacio de partida. La suma es 4 = 2 + 2, donde 4 es el número de columnas de A, no la dimensión de ℝ³.

Ejemplo 3
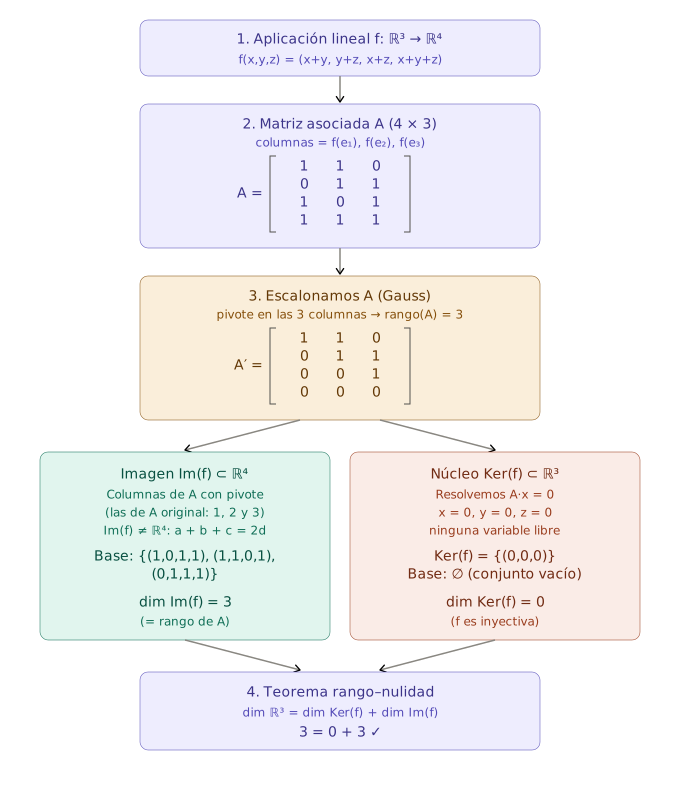
Lo que aporta frente los dos anteriores:

  • Núcleo trivial. Hay pivote en las tres columnas, así que no queda ninguna variable libre. \(\mathbf{Ker}(f)\) = {0}, su base es el conjunto vacío y \(\mathbf{dim}\,\mathbf{Ker}(f)\) = 0.
  • Inyectividad. Como el núcleo es trivial, f es inyectiva. Conviene enlazarlo con la regla general: f es inyectiva ⇔ \(\mathbf{Ker}(f)\) = {0} ⇔ rango(A) = nº de columnas.
  • La imagen sigue sin ser todo el espacio de llegada. \(\mathbf{dim}\, \mathbf{Im}(f)\) = 3 < 4, así que f no es sobreyectiva. \(\mathbf{Im}(f)\) es un hiperplano de ℝ⁴; en el esquema, (a, b, c, d) son las coordenadas de ℝ⁴ y la ecuación del hiperplano es a + b + c = 2d.
  • El teorema se cumple de forma extrema: 3 = 0 + 3.

Aplicación

A continuación, tenéis un documento con el planteamiento de un problema aplicado a la biotecnología (Mapeo Metabólico), donde, mediante una transformación (aplicación lineal), podemos modelar cuantitativamente el sistema de nutrientes del biorreactor para la producción de una proteína biofarmacéutica, junto con su solución detallada paso a paso:


  • Aplicaciones Lineales y Optimización Metabólica en Biorreactores

Bibliografía

  • Capítulo 2 de Álgebra lineal y sus aplicaciones. 5º edición, David C. Lay. Pearson. 2016.

Ejercicio:
La matriz \(\begin{bmatrix}1&0&0\\0&1&-2\\ 0&1&-1\end{bmatrix}\), es la matriz asociada a la aplicación:
  • f(x,y,z)=(x+y,2z,x-z,y-x)
  • g(x,y,z)=(x,y-2z,y-z)
  • h(x,y,z)=(y,x+2z,z-y)


La solución se mostrará más adelante.

ALG: Factorización LU

Posted on 7 de octubre de 2026

La factorización LU es una forma de factorización de una matriz como el producto de una matriz triangular inferior y una superior. El propósito es dada una matriz \(A\) conseguir descomponer esta…

MathBio: Álgebra con Maxima

Posted on 5 de octubre de 2026

Hoy nos iniciamos en un sistema para la manipulación de expresiones simbólicas y numéricas, Maxima. Un herramienta informática que nos ayudará a resolver problemas de la asignatura de forma sencilla y aplicada….

ALG: Criptografía con matrices

Posted on 5 de octubre de 2026

El cifrado matricial (conocido históricamente como una variante del Cifrado de Hill) es una aplicación directa del álgebra lineal donde la clave secreta es una matriz invertible. ¿Cómo funciona el Cifrado Matricial?…

ALG: Determinante y menor de una matriz

Posted on 2 de octubre de 2026

Para que sea más fácil, definimos los determinantes de forma recursiva, utilizando el valor de un determinante de orden dos y la Regla de Laplace: Sea \(A=\begin{bmatrix}a_{11}&a_{12}\\ a_{21}&a_{22}\end{bmatrix}\in\mathcal{M}_2(\mathbb{K})\), definimos el determinante de…

MathBio: Aplicación de los determinantes

Posted on 1 de octubre de 2026

Ejercicio: Dada la matriz \[A=\begin{bmatrix} 2 & 4 & 1 & 12 \\ -1 & 1 & 0 & 3 \\ 0 & -1 & 9 & -3 \\ 7 & 3…

MathBio: Bases y subespacios vectoriales

Posted on 30 de septiembre de 2026

El pasado día definimos un espacio vectorial como un conjunto de elementos, que llamaremos vectores, que cumple determinadas propiedades respecto de un cuerpo, en nuestro caso \(\mathbb{R}\), los números reales. Veamos ciertas…

ALG: Inversa de una matriz y pseudoinversa

Posted on 30 de septiembre de 2026

Definimos la inversa de una matriz cuadrada \(A=[a_{ij}]\in \mathcal{M}_{n}(\mathbb{R} o \mathbb{C})\) como la matriz \(B=[b_{ij}]\in \mathcal{M}_{n}(\mathbb{R} o \mathbb{C})\) tal que \[AB=BA=I_n.\] El procedimiento que damos para calcular la inversa es el de…

ALG: Operaciones con matrices en maxima

Posted on 28 de septiembre de 2026

Operaciones con matrices en maxima El pasado día vimos como realizar transformaciones elementales para encontrar una matriz escalonada de cualquier matriz. Estas operaciones son fáciles con maxima utilizando estos comandos: rowswap(\(M\), i,…

ALG: Semejanza por operaciones elementales en matrices

Posted on 25 de septiembre de 2026

Hoy comenzamos definiendo semejanza de matrices por transformaciones elementales: Tomemos \(\mathbb{K}\) el cuerpo \(\mathbb{R}\) o \(\mathbb{C}\), y consideremos \(A=[a_{ij}]\in \mathcal{M}_{m\times n}(\mathbb{K})\) una matriz y \(A(f_i)=[a_{i1}\ldots a_{i,n}]\) (respectivamente \(A(c_i)=[a_{i1}\ldots a_{i,m}]’\)) una de las…

Paginación de entradas

1 2 Siguientes

Novela

La Loba, la lucha fraticida por un reino

La Loba, la lucha fratricida por un reino.

Urraca, señora de Zamora, acusada de instigar la muerte de su hermano, el rey Sancho de Castilla, deberá defenderse de la acusación, al tiempo que luchará por mantener la cohesión entre los hermanos y los reinos cristianos: una lobera de fieros lobeznos.

👉 En amazon

Entradas recientes

  • MathBio: Aplicaciones lineales
  • ALG: Factorización LU
  • MathBio: Álgebra con Maxima
  • ALG: Criptografía con matrices
  • ALG: Determinante y menor de una matriz
octubre 2026
L M X J V S D
 1234
567891011
12131415161718
19202122232425
262728293031  
« Sep    
  • álgebra
  • bioestadistica
  • matematica discreta
  • mathbio

Prácticas mathbio Prácticas álgebra

Meta

  • Acceder
  • Feed de entradas
  • Feed de comentarios
  • WordPress.org
©2026 Diario de clases | Diseño: Tema de WordPress Newspaperly